


Kohandatud kõrgsagedusplaatide materjalide valik ei saa põhineda ainult Dk-l. Peamine põhjus on see, et Dk määrab ainult signaali edastamise kiiruse ja impedantsi täpsuse, samas kui Df määrab otseselt signaali energia säilimise ja süsteemi töökindluse kõrgsageduslike stsenaariumide korral. Mõlemad on asendamatud ja ainult Dk-le keskendumine võib otseselt põhjustada kõrgsageduslike signaalide kontrollimatut nõrgenemist ja süsteemi jõudluse tõrkeid.
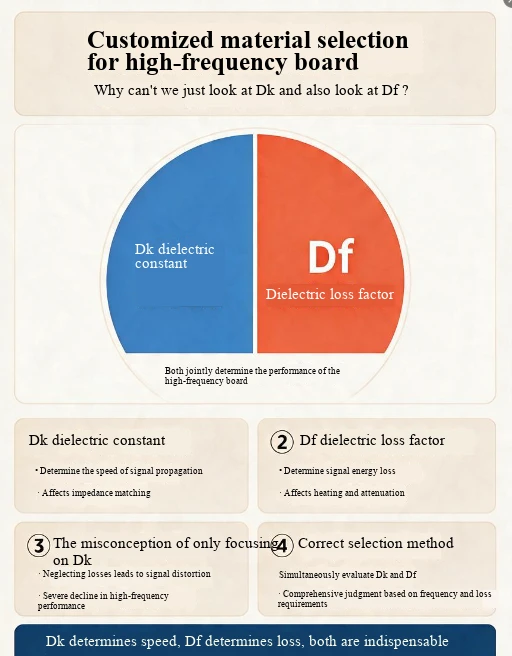
Põhiline tööjaotus nende kahe vahel on täiesti erinev
Dk (dielektriline konstant): samaväärne signaali edastamise "kiirtee" tasasusega, see määrab signaali levimise kiiruse, impedantsi sobitamise täpsuse ja põhilahenduse probleemile "signaali kiire ja peegelduse puudumine".
Df (dielektriline kadudegur): see võrdub "kütusekuluga" signaali edastusprotsessis, määrates kindlaks soojusenergia kaoks muundatud signaali energia osakaalu ja lahendades probleemi "signaali, mis kulgeb kaugele ilma nõrgenemiseta".
Df mõju kõrgsageduslike stsenaariumide korral võimendub eksponentsiaalselt
Sisestamiskadu on võrdeline sageduse korrutisega Df-ga ja mida suurem on sagedus, seda surmavam on Df-i väikesest erinevusest tingitud kadude erinevus
Sagedusribal 10 GHz võib tavalise FR-4 plaadi ülekandeliini kadu sentimeetri kohta ulatuda üle 1 dB, samas kui Rogersi RO4350B (Df=0.0037) kadu on vaid 1/5 FR-4-st.
77 GHz sõidukile paigaldatud millimeeterlaineradari stsenaariumi korral, kui Df=0.005 materjali väärkasutatakse, põhjustab 10 cm ülekandeliini akumuleeritud kadu otse signaali tugevuse vastuvõtuotsas tundlikkuslävest madalamaks, mille tulemusena muutub radar "pimedaks".
224 Gbps ülikiire AI-serveri stsenaariumi korral ületab suure Df-ga tavaliste plaatide signaalienergia sumbumine 30% ja andmete veamäär on suurem kui 5%, mis ei vasta täielikult arvutusvõimsuse täpsetele edastusnõuetele.
Vaadake ainult Dk materjali valiku tüüpilisi rikkestsenaariume
Impedantsi sobitamine on täiesti standardile vastav, kuid signaali energiakadu pärast 10-sentimeetrise ülekandeliini läbimist ületab 40% ja sidekaugus väheneb otse poole võrra.
Millimeeterlaine faasilise massiivi radari puhul on Dk stabiilsus kvalifitseeritud, kuid Df on liiga kõrge ja iga kanali signaali võimenduse hälve ületab ± 2 dB, mille tulemuseks on kiire moodustamise täpsuse täielik kaotus.
Pikaajalisel kõrgel temperatuuril töötamise ajal muudavad kõrge Df-tasemega plaadid elektrienergiat pidevalt soojusenergiaks, põhjustades PCB lokaalset ülekuumenemist ning kiirendades vaskfooliumi kihistumist ja plaadi vananemist, mille tulemuseks on toote eluea oluline vähenemine.
Materjali valiku prioriteetsuse loogika kõrgsageduslike stsenaariumide korral
Tööstusstandardi valikupõhimõte on esmalt lukustada Df tase vastavalt töösagedusele ja seejärel juhtida impedantsi täpsust Dk tolerantsiga:
Stsenaariumid alla 3 GHz: Df väiksem kui 0,01 või sellega võrdne võib vastata põhinõuetele ja seejärel sobitada impedantsi juhtimiseks vastav Dk väärtus.
10–30 GHz millimeeterlaine stsenaarium: Df peab olema väiksem kui 0,003 või sellega võrdne, samas kui Dk tolerantsi reguleeritakse vahemikus ± 0,05.
77 GHz sõidukile paigaldatud radari ja satelliitside stsenaariumid: Df peab olema väiksem kui 0,0015 või sellega võrdne ja Dk tolerantsi tuleb karmistada täpsusega ± 0,02, et täita nii väikese kadu kui ka faasijärjepidevuse nõudeid.